看空间智能与仿真:从“看见”到“理解”,虚拟测试如何学会“读懂”世界
当机器“看”一张图片时,它究竟看到了什么?过去的计算机视觉会告诉你:那里有一张桌子、一个杯子和一个托盘。目标检测可以准确标出每个物体的位置和类别。但这对于人类来说远远不够——我们还会不假思索地判断:托盘在杯子上方,杯子被桌子支撑着,托盘的一角被杯子挡住了。人类看见的从来不是孤立的像素,而是一整套物体之间的空间关系。
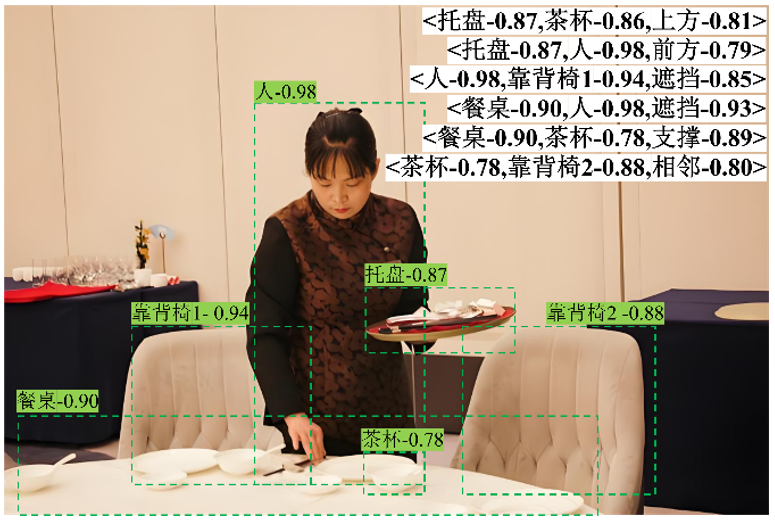
这正是“空间智能”试图让机器补上的能力。它要求机器在三维空间和时间中感知、推理并采取行动,而不只是识别“有什么”。从“看见目标”到“理解关系”,这一步跨越看似微小,却深刻地改变了我们测试智能系统的方式——尤其是仿真。
仿真真正的难题:不是“像”,而是“懂”
仿真测试的逻辑很直观:既然真实路测成本高、风险大、稀有危险场景难以复现,那就在虚拟世界里搭建一个测试场,让算法在里面反复“开车”。但问题随之而来:一个“看起来像”的仿真世界,并不等于一个“行为也像”的仿真世界。如果仿真环境只知道“那里有一辆车”,却不知道这辆车与自车的前后遮挡关系、相对速度、以及一个转向动作后两者之间的空间格局会如何变化,那么基于这个环境做出的测试结论就是不可靠的。真实世界的行为,本质上是由空间关系驱动的:前车减速是因为它前方有障碍物,旁车并线是因为它判断后方来车的距离足够——这些因果关系都嵌套在空间结构之中。
因此,仿真的核心挑战不是渲染得够不够逼真,而是虚拟世界是否理解了对象之间的空间联系,并能在这种理解之上推演“如果……会怎样”。而这恰恰是空间智能的用武之地。
空间智能给仿真带来的三个层次
空间智能对空间关系的理解并非笼统的,它可以沿着三个层次逐级深入,而每一个层次都对应着仿真能力的一次实质提升。
第一层,二维空间关系。 左、右、上、下这些关系主要由平面位置决定。在仿真中,这一层对应的是最基础的场景配置:两车在道路上的横向间距、行人在路侧的相对方位。只依赖二维关系的仿真可以复现“场景长什么样”,但无法回答“如果自车向左偏移半米,碰撞概率会怎么变”——因为它不理解深度。
第二层,三维空间关系。 前、后、远、近需要深度和透视信息,遮挡、包含、支撑则涉及目标区域和可见性。这是仿真从“看起来像”走向“行为像”的关键一步。当仿真环境能够判断一辆车是否被大车遮挡、一个行人是否处于自车传感器的盲区、以及两车之间的真实三维间距时,它才有可能生成那些现实中极其罕见却致命的边缘场景:大车遮挡下突然横穿的行人,夜间逆光中从视觉盲区闯入的车辆。一个不理解三维遮挡关系的仿真器,根本无法“导演”出这类场景。
第三层,语义空间关系。 接触、支撑、包含等关系不仅关乎几何位置,还涉及场景语义。在交通场景中,这意味着仿真需要知道“这辆车停在消防通道上”和“这辆车停在路边车位里”是两种性质完全不同的空间关系,前者暗示违停与不确定性,后者暗示秩序与可预测性。语义层面的空间理解,让仿真从“摆几何体”升级为“布置有意义的交通情境”。
当空间智能“钻进”仿真:从手动搭场景到自动“长出”场景
过去,仿真场景很大程度上依赖人工搭建:工程师手动摆放车辆、设定速度、调整参数。这种方式能覆盖常见工况,却难以系统性地探索组合空间——当目标船或车辆的数量、相对方位、速度差、遮挡关系同时变化时,人工能想到的组合极其有限。空间智能的介入改变了这一局面。当仿真系统具备了关系推理能力,它就可以自动识别当前场景中哪些空间关系组合可能导向高风险状态,并主动生成或变异场景。例如,系统可以推理出“自车右前方存在大车遮挡”与“右侧车道有一辆速度高于自车的车辆”这两个空间事实同时成立时,会产生一个高风险的并线冲突窗口,从而自动构造出对应的测试场景。百度Apollo的世界模型已经在朝这个方向落地:它把真实运营中的复杂交互转化为可重复、可控制的虚拟测试环境,并主动生成现实尚未覆盖的新场景,其一天完成的虚拟测试里程相当于真实路测车连续测试约三年的量。
这背后的逻辑转变是根本性的:仿真不再只是“把已知场景存下来反复跑”,而是“理解空间关系之后,推理出哪些未知组合值得测” 。空间智能让仿真从被动的场景容器,变成主动的场景探索者。
从理解空间到与真实世界交互
空间智能与仿真的结合,最终指向一个更完整的闭环:虚拟世界中的空间推理,反过来指导真实系统中的感知与决策。当一个仿真环境不仅知道“发生了什么”,还能推演“改变一个动作后空间关系会如何演化”时,它就可以用来回答比“这个算法能不能通过测试”更深层的问题:它在什么空间条件下会失效?失效的边界在哪里?什么样的空间关系组合是当前感知与规划能力的盲区?
空间智能下一阶段的方向,是从视觉场景中的“理解空间”,走向真实物理环境中的“感知—理解—推理—交互”。仿真恰恰是这个链条上最安全、最高效的“训练场”和“检验场”:在虚拟世界里,空间智能可以承受无数次试错,把每一次空间关系的推演变成对真实系统能力的校准。回到最初的问题:机器“看”一张图片时,它看到了什么?如果它只看到物体,那它还没有准备好进入真实世界。如果它看到的是物体之间的空间关系、遮挡、支撑、距离和动态变化,并且能在这些关系之上推演行动后果——那它才算真正开始“读懂”世界。而仿真,正是让机器在“读懂”之前,先在一个被理解过的世界里反复练习的地方。